AMR 與機械手臂如何協作?Mobile Cobot 應用與整合一次解答
在智慧工廠的自動化規劃中,AMR、機械手臂與協作型機械手臂(Cobot)經常被一起討論,但三者負責的工作、適合的應用情境與整合方式並不相同。當企業希望進一步串聯廠內物流與製程自動化時,如何讓 AMR 與機械手臂協作,也成為自動化導入的重要課題。本篇將從自主移動機器人與機械手臂的功能分工開始,進一步介紹 Mobile Cobot 的應用方式、MiR 相關方案,以及定位、Fleet、MES 等系統如何完成整合,並整理實際案例與常見問題,幫助企業評估適合的自動化架構。
AMR 與機械手臂分別負責什麼?
如果把工廠自動化想像成人的動作,AMR 就像「腿」,負責從 A 點走到 B 點;機械手臂則像「手」,負責到達目的地後抓取、放置與執行工作。真正的 Mobile Cobot,則是把這兩種能力整合成能夠自主移動與操作的系統。簡單來說,AMR 自主移動機器人負責「移動」,機械手臂負責「操作」:前者能自主在倉庫、生產線與工作站之間移動物料,後者則擅長抓取、上下料、組裝、檢測等精細作業。
AMR:負責移動與物料運輸
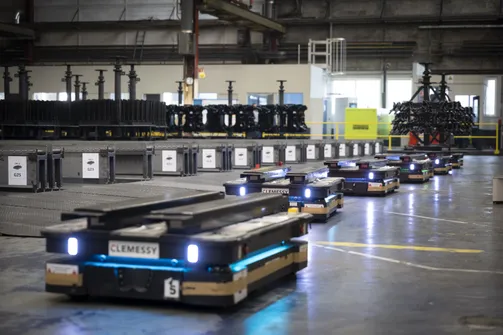
AMR 自主移動機器人的主要工作是自主導航、規劃路徑並把物料或設備送往指定位置。它能依場域地圖、感測資訊與任務設定,在倉庫、生產線與不同工作站之間自主移動,因此特別適合處理跨區域、高頻率且重複的廠內物流工作,也能作為機械手臂跨工作站移動的底盤。
MiR AMR 的應用價值不只來自移動底盤本身,頂部模組(Top Module)、物料交接方式以及軟體整合,才能進一步擴大應用範圍,因應不同場域與製程需求。
〈延伸閱讀:AMR 如何實現倉儲與物料搬運自動化?廠內智能物流應用完整解析〉
機械手臂:負責抓取與製程操作
協作型機械手臂的強項不只在於精準抓取與位置控制,更在於具備高度彈性、容易部署與重新設定的特性。相較於大型固定式自動化設備,Cobot 機身較精巧、占地空間小,可更容易整合至既有產線,並透過直覺式軟體重新編程與調整工作內容,因此特別適合多品種少量、換線頻繁或製程經常變動的生產環境。
兩者結合:從「搬到站點」進化成「到站後自己操作」
如果 AMR 只負責把物料送到工作站,起點與終點仍可能需要人員取料、裝卸或操作設備,形成自動化流程中的人工斷點。加入協作型機械手臂後,則能進一步銜接取料、運輸、到站操作與後續配送,讓原本分散的物流與製程作業形成更連續的自動化流程。
Mobile Cobot 是什麼?和協作型機器人 Cobot 有什麼不同?
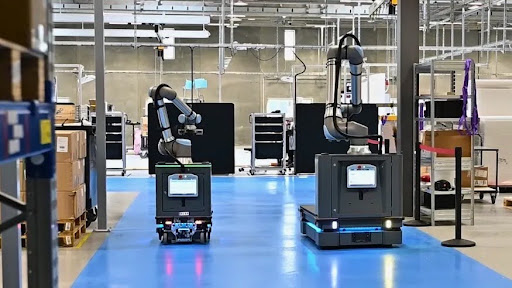
Mobile Cobot 是將 Cobot 整合於 AMR 上,讓機械手臂從固定式設備轉變為可自主移動的操作平台。一般 Cobot 多配置於固定工作站,長時間在定點執行 CNC 上下料、鎖附或組裝等任務;而 Mobile Cobot 則能依生產需求前往不同工作站執行作業,因此更適合多品種少量、換線頻繁或設備任務經常調整的智慧工廠生產環境。
AMR 加上機械手臂可以完成哪些工作?
物料取放與搬運
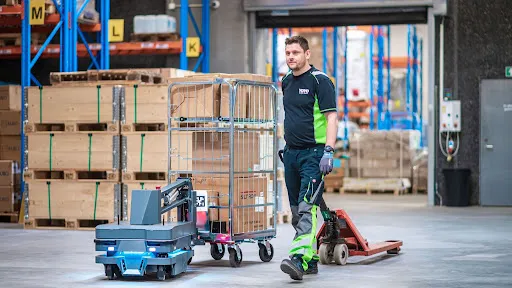
AMR 自主移動機器人很適合處理料箱、貨架或推車的跨區運輸,但如果起點與終點仍需要人工裝卸,流程中仍會留下人工斷點。Mobile Cobot 可進一步利用協作型機械手臂完成取料與放料,再由 AMR 負責不同區域或工作站之間的移動,將原本分開的裝卸與搬運流程串聯起來。
CNC 、設備上下料與機台照護(Machine Tending)
機台照護(Machine Tending)是 Mobile Cobot 具代表性的應用之一,可由 Cobot 執行工件取放與設備上下料,再由 AMR 移動至下一個工作站。例如 SGIMRI 曾將 MiR 與 UR10 協作型機械手臂整合,用於 CNC 工具機上下料,讓物料移動與設備操作,能在同一套自動化流程中完成。
〈延伸閱讀:MiR AMR 有助SGIMRI發揮內部物流的效率潛力〉
跨工作站生產
許多產品需要依序經過加工、清洗、檢測、組裝或包裝等多道製程。Mobile Cobot 可帶著工件沿製程移動,抵達不同工作站後再執行各站所需操作,讓原本分散的製程更容易串聯。對於多品種少量、Layout 經常調整,或希望提高設備調度彈性的智慧工廠與 AI 工廠而言,也能降低固定式自動化對產線配置的限制。
品質樣本與檢測流程
在品質檢驗流程中,AMR 與協作型機械手臂可以分工完成樣本取放、跨站運送與檢測設備上下料;機械手臂可從生產設備、料架或指定位置取出待檢樣本,再由 AMR 將樣本送往量測設備、實驗室或品質檢驗站;抵達後,再由機械手臂將樣本放入檢測設備,完成檢測後也能依流程取出並送往下一個站點。透過這種方式,可減少品管人員在不同區域間反覆取樣與搬運,並讓樣本依固定流程在生產、量測與檢驗站之間移動;對進一步導入智慧檢測的工廠而言,也有助於提升檢測流程的連續性與自動化程度。
MiR AMR 移動機械手臂推薦
MC250、MC600:適合機台照護與彈性跨站作業
MC250 與 MC600 皆為 MiR Go 生態系推出的 Mobile Cobot 方案,分別相容 MiR250 與 MiR600,可將 AMR 的自主移動能力與機械手臂操作整合於同一平台,應用於循環式機台上下料、物料搬運、生產線配送與補給等任務。兩款皆透過區塊式拖放介面進行任務設定與排程,並支援 Marker 校準、2D 物件辨識,以及選配 AI 3D 物件偵測與姿態估算,提升不同工作站間的定位與取放彈性。
MiR1350:適合大型重物與高負載物流應用
MiR1350 具備最高 1350 公斤載重能力,專為重型負載與棧板運輸自動化而設計,可應用於大型貨物、棧板與高重量物料的廠內搬運。其具備 IP52 防護等級與 13 項 TÜV 認證安全功能,可因應較嚴苛的工業環境,同時支援長時間、高負載的物流作業需求。
〈立即閱讀產品簡介>>MiR1350〉
Mobile Cobot 如何組成完整自動化產線?
1. AMR 先將機械手臂送到指定工作站
首先由 AMR 自主移動機器人負責廠區內的自主導航與跨站移動,將整套 Mobile Cobot 帶往指定的 CNC、貨架或生產工作站。相較於固定在單一工位的機械手臂,Mobile Cobot 能依不同任務移動至需要操作的位置,再由機械手臂執行取放、補料或機台上下料。
MiR 的電子產業應用中,也將 MiR+Universal Robots 列為 Mobile Cobot 的應用形式,可用於 CNC 上下料、C-parts Kanban,以及耗材與材料補給,讓機械手臂不必永久配置在單一設備旁,而能隨 AMR 擴大自動化的作業範圍。
2. 到站後進行精準 Docking 與座標校正
Mobile Cobot 抵達工作站後,並不代表機械手臂已經能直接抓取工件,除了 AMR 本身的到站定位,還包含到站後的 Docking 工作位置校準與物件辨識,需要依實際應用搭配 Marker、視覺系統或其他工作站校準方式,讓機械手臂建立與工件之間穩定的相對位置。
3. MES 與 Fleet 協調任務與設備分工
當 Mobile Cobot 數量與任務增加後,就需要進一步處理「誰先做、哪一台做、現在能不能進入該區域」等問題。MiR 架構可從單機操作進一步延伸至 Fleet Management,再透過 REST API 與 ERP、WMS、MES 等上層系統整合;MiR Fleet 則負責集中管理 AMR 任務、交通與充電,並從車隊中選擇適合執行工作的機器人。
也就是說,MiR Fleet 主要負責 AMR 車隊,當 MES 偵測某台 CNC 加工完成後,可由上層整合架構產生任務;Fleet 再負責安排適合的 AMR 前往工作站。抵達後,PLC、機械手臂控制器或其他設備控制系統再接手實際製程。
〈延伸閱讀>>MiR Fleet〉
4. Mobile Cobot 執行作業並回傳任務結果
完成 Docking 與座標校正後,機械手臂才開始執行取件、放件、機器照護、檢測或其他實際操作。若搭配 MiR Fleet 與 ERP、MES、WMS 整合,當工作完成,系統再將設備狀態、任務完成訊號或異常資訊回傳給上層系統,AMR 接著前往下一個站點。
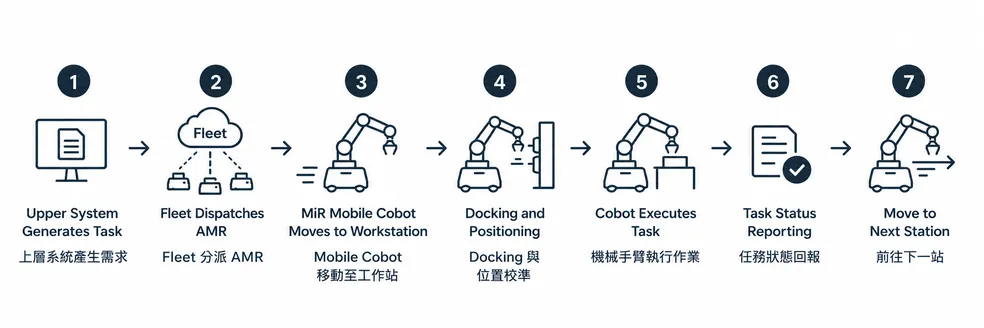
整體流程便可形成 「上層系統產生需求 → Fleet 分派 AMR → Mobile Cobot 移動至工作站 → Docking 與位置校準 → 機械手臂執行作業 → 任務狀態回報 → 前往下一站」 的跨站自動化架構,讓 AMR 不只是搬運設備,而能進一步與 Cobot、工作站及企業系統共同組成更完整的智慧工廠自動化流程。
〈延伸閱讀:AMR 怎麼選?從載重、規格、場域到導入流程帶你一篇搞懂〉
MiR AMR 及協作型機械手臂導入案例
MiR Mobile Cobot 實例一:SGIMRI 結合 AMR 及 UR10 完成 CNC 機台上下料
企業痛點
中德智慧製造研究院 SGIMRI 希望打造更具彈性的客製化生產鏈,減少固定軌道與工站之間的剛性連結,同時因應小批量、多批次的生產與教學展示需求。由於 CNC 機台上下料對移動系統的定位穩定性要求較高,加上示範與培訓中心經常有人員進出,因此設備的靈活性、系統整合能力與人機協作安全性,都是導入自動化時的重要考量。
MiR AMR 導入
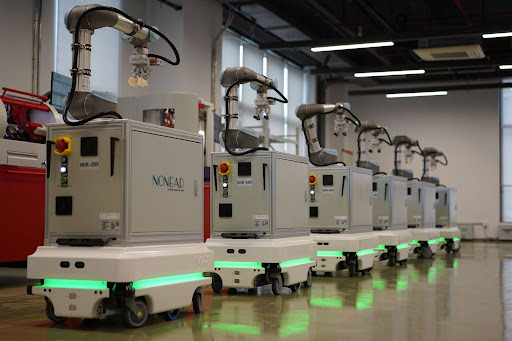
SGIMRI 在示範中心與培訓中心導入 6 台 MiR100 AMR,並與 UR 協作型機械手臂及 CNC 加工設備整合。MiR100 負責在不同工站間移動與運送物料,到達指定位置後再配合 UR 機械手臂完成產品上下料、工件轉移等工作。AMR 同時透過多感測器與路徑規劃功能辨識環境、避開人員與障礙物,並藉由開放式介面與其他設備進行連接與通訊。
導入成效
透過 MiR AMR 與 UR 機械手臂協作,SGIMRI 將原本固定於單一工作站的上下料與物料搬運流程轉變為更具彈性的移動式自動化,使產線配置更靈活、加工路徑更多元,同一套設備也能因應不同工作位置與任務需求。AMR 能在有人員與堆高機活動的動態環境中自主調整行駛路線,提升整體系統的適應性與自動化整合程度。
FAQ:AMR 與機械手臂協作常見問題
哪些情況適合導入 Mobile Cobot?
Mobile Cobot 特別適合同時需要「跨站移動」與「到站操作」的自動化流程。對於多品種少量、換線頻繁、產線 Layout 經常調整,或希望同一套機械手臂支援不同工作站的環境,也能發揮較高的配置彈性。
如果需求只有固定的 A 到 B 物料搬運,單純使用 AMR 搭配合適的頂部模組可能就已足夠;若機械手臂長期只需要在單一工位執行固定任務,則可優先評估固定式 Cobot。
AMR 的導航精度足夠做 CNC 上下料嗎?
評估 Mobile Cobot 是否適合 CNC 上下料時,應同時考量 AMR 到站定位與機械手臂操作所需的整體定位方式,而不能只看 AMR 本身的導航精度。AMR 需要先抵達指定工作站,機械手臂後續執行 CNC 上下料時,還需搭配 Docking、Marker 校準與視覺辨識等方式,才能進一步完成精準取放。
AMR 可以和既有機械手臂或產線整合嗎?
可以。既有設備不一定需要全部汰換,但需要依現場設備介面、物料交接方式與既有自動化架構規劃整合。企業可依需求評估 AMR 與 Cobot、Conveyor、Production Cell 或上層系統的連接方式。
AMR 與機械手臂的安全性怎麼評估?
即使 AMR 與協作型機械手臂(Cobot)各自具備安全功能,整合成 Mobile Cobot 後,仍需要針對完整應用進行風險評估。除了 AMR 與機械手臂本身,也應將 Docking、工作站配置、人員活動與實際作業環境一起納入考量。任何移動機器人部署都必須進行 Risk Assessment;除了製造商提供符合安全標準的 AMR 外,系統整合商與最終使用者也必須依實際應用完成安全評估。
為什麼許多企業選擇 MiR 與 Universal Robots 的組合?
MiR 與 Universal Robots 同屬 Teradyne Robotics,可將 AMR 的物流移動能力與 Cobot 的抓取、上下料及製程操作一起規劃,形成更完整的 Mobile Cobot 自動化架構。MiR Fleet 也具備開放式 REST API,可串接 ERP、MES、WMS 等上層系統;搭配 Mobile Cobot 的彈性移動特性,能因應換線、工作站調整與後續擴充需求,且兩者皆具備協作與安全設計基礎。
結論:以 Mobile Cobot 串聯搬運與製程自動化
Mobile Cobot 能將 AMR 的自主搬運與 Cobot 的製程操作串聯起來,讓物料移動、取放與跨站作業不再各自獨立,同時讓智慧工廠與 AI 工廠在生產需求改變時,仍保有任務調整與產線重新配置的彈性。企業在導入前,應先找出真正影響產能、人力與流程效率的瓶頸,再依實際需求選擇 AMR、Cobot 或 Mobile Cobot,才能讓自動化真正解決現場問題,而不只是增加更多設備。
預約產線檢查
在全球勞動力短缺與產能競爭日益激烈的情況下,AMR 將持續成為企業實現智慧工廠與數位轉型的核心技術,未來 AMR 的發展重點不僅在於提升單機的感測、決策與運動精度,也需克服多機協作、IoT 系統整合與 AI 自動化等挑戰。
想了解如何為你的產線導入最合適的自走車流程及規格?馬上預約產線檢查,專業團隊將給予你最量身打造的建議。